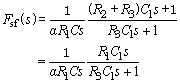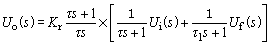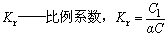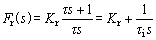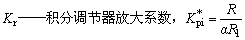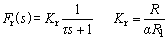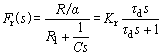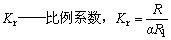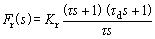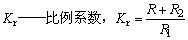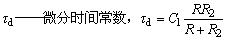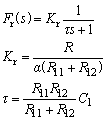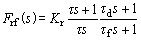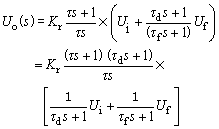小白机械笔记
常用电子调节器及其性能
常用电子调节器及其性能 | |||||
项号名称 | 原理图 | 传递函数 | 时间特性 | 频率特性 | |
1 | 比 例 调 节 器 (P) |
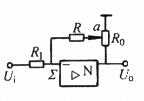
|
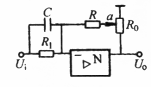
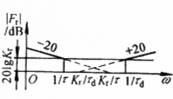
Kr——比例调节器放大系数 α——R0电位器的中间轴头对电源零之间的电压与U0之比,α≤1 标幺化传递函数
考虑电位器R0的影响后传递函数
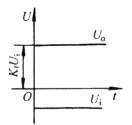
|
|
|
说明 |
| ||||
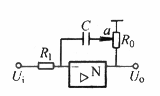
2 | 积 分 调 节 器 (I) |
|
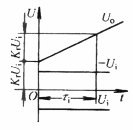
τi——积分时间常数,在阶跃输入情况下,输出量的绝对值等于输入量绝对值时所需的时间 |
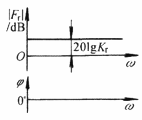
|
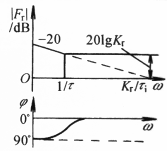
|
说明 | 反馈电位器R0的引入相当在积分环节器中串入了一个比例微分修正项,选择R0<R1或在积分调节器前加入滤波环节,可消除微分环影响 | ||||
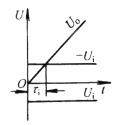
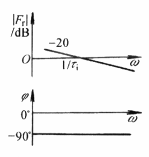
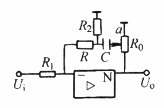
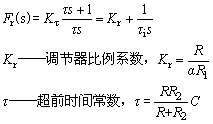
3 | 超前 时间 常数 独立 可调 的PI 调节 器 |
|
|
|
|
说明 | 该线路可通过R2独立地调整其超前时间常数,而调节器放大系数不变 | ||||
4 | 控制 和反 馈通 道中 引入 滤波 的PI 调节 器 |
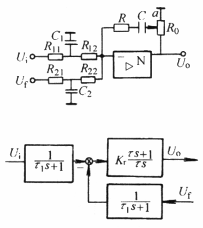
| 输入Ui(s)、Uf(s)与输出电压Uo(s)关系为
τ——超前时间常数,τ=RC τ1——对控制信号Ui(s)的滤波时间常数,τ1=(R11‖R12)C1 τ2——对反馈信号Uf的滤波时间常数,τ2=(R11‖R12)C2 在工程上通常取R1=R11+R12=R21+R22=R2 |
|
|
说明 | 该线路在控制反馈通道中分别引入了滤波线路对抗干扰和改善系统的动态性能都有积极作用 | ||||
5 | 并 联 校 正 PI 调 节 器 |
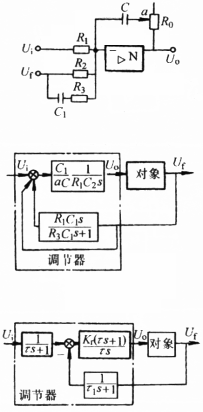
| 对控制信号Ui(s)的传递函数为
R1=R2,R3
经变换得输入Ui(s)、Uf(s)与输出电压Uo(s)关系为
τ——超前时间常数,τ=R1C1 τ1——反馈滤波时间常数,τ1=R3C1 |
|
|
说明 | 由于该线路借助反馈通道构成PI调节器,故也称之为反馈PI调节器。比较项5、6各图可知:上述两种PI调节器是等效的,不同之处是项5所示调节器中的τ与τ1可设计成相等或不等,而项6所示调节器的给定滤波环节为等效环节,其时间常数等于调节器的超前时间常数,在具有电流内环的直流调速系统中,对电流内环选用反馈式PI调节器对改善系统电流断续特性,减小系统固有参数变化的影响和缩短系统正反向切换死时都有较好的效果。因而广泛应用晶闸管供电的调速系统中。 | ||||
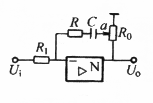
6 | 比 例 积 分 调 节 器 PI |
|
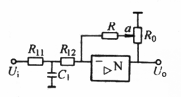
τ——强制积分时间常数或超前常数,τ=RC τi——积分时间常数,τi=αR1C |
|
|
说明 | 为了尽可能减小电位器R0的影响,仍应使R0<0.5R | ||||
7 | 惯 性 调 节 器 (PI) |
|
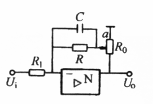
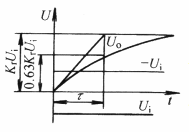
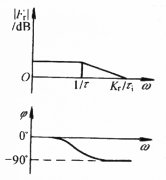
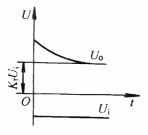
Kr——比例系数 τ——惯性时间常数,τ=RC 惯性时间常数为调节器在阶跃Ui(s)作用下,其输出电压Uo(s)等于0.63KrUi所用的时间 |
|
|
8 | 工程 上实 用的 微分 贯性 调节 器 (DT) |
|
τd——微分时间常数,τd=R1C |
|
|
9 | 比例、 积分、 微分 调节 器 (PID) |
|
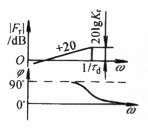
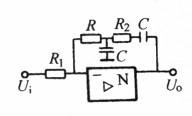
τ——超前时间常数,τ=(R+R2)C |
|
|
10 | 具有 输入 滤波 的惯 性调 节器 |
|
|
|
|
11 | 微 分 调 节 器 (D) |
|
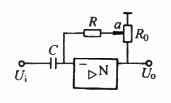
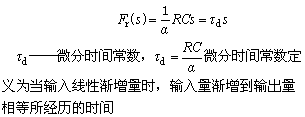
|
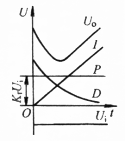
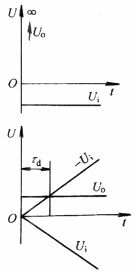
(斜坡信号输入时) |
|
说明 | 一般电源均存在内阻,所以纯有源微分调节器是难实现的 | ||||
12 | 带 有 给 定 和 反 馈 滤 波 的 比 例 、 积 分 、 微 分 调 节 器 (PID) |
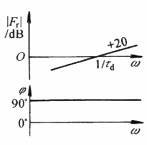
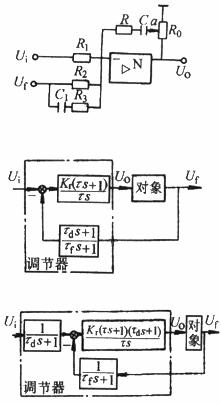
| 对Ui(s)的传递函数
对Uf(s)的传递函数
τ——强制积分时间常数,τ=RC τd——微分时间常数,τd=(R2+R3)C1 τf——反馈滤波时间常数,τf=R3C1,通常TD>TF 由左图可得
|
|
|
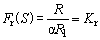

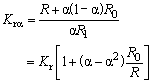
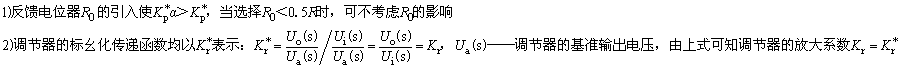
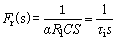
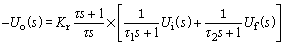
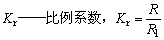

 R1时,对反馈信号Uf(s)的传递函数为