 小白机械笔记
28种标准算法一览表
28 种标准算法一览表 | |||||
类型 | 序号 | 组态代码 | 名 称 | 算 式 | |
采集算法 | 1 | 00 | 数据采集 |
| |
控
制
算
法 | 2 | 01 | 常规 PID |
| |
3 | 02 | PID 比率 | SP = Ry+B 其余同 01 | ||
4 | 03 | PID 自动比率 |
| ||
5 | 04 | PID 自动偏置 | B = SP - Ry 其余同 01 | ||
6 | 05 | PID CMA ( 计算机方式、自动备用) |
| ||
7 | 06 | PID CM ( 计算机方式、手动备用) |
| ||
8 | 07 | PID SPC ( 设定点控制) |
| ||
9 | 10 | PID 增益项偏差平方 |
| ||
10 | 11 | PID 积分项偏差平方 |
| ||
11 | 12 | PID 间隙 ( 死区) | 死区之外 Ecn = En , 死区之内 Ecm = Ecn - 1 , | ||
12 | 13 ① | 带 50% 偏置的 PD | 起始值为 12mA | ||
13 | 14 ② | 带 50% 偏置的 PD ( CMA ) | 起始值为 12mA | ||
14 | 20 | 超前滞后 |
| ||
辅助算法 | 不 受 键 锁 控 制 | 15 | 21 | 超驰高值选择器 | 八选一 |
16 | 22 | 超驰低值选择器 | 八选一 | ||
17 | 23 | 加法 | c = K1x+KAy+K2 | ||
18 | 24 | 乘法 | c = KAxy+K2 | ||
19 | 25 | 自动 - 手动操作 |
| ||
20 | 26 | 开关 |
| ||
受 键 锁 控 制 | 21 | 30 | 加法 ( 带锁) | 同 23 | |
22 | 31 | 乘法 ( 带锁) | 同 24 | ||
23 | 32 | 除法 ( 带锁) |
| ||
24 | 33 | 平方根 |
| ||
25 | 34 ② | 乘积的平方根 |
| ||
26 | 35 ② | 平方根和 |
| ||
27 | 36 | 高电平选择器 | 两选一 | ||
28 | 37 | 低电平选择器 | 两选一 | ||
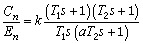
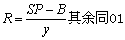
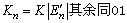
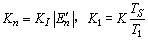


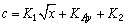

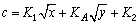
注 :①在新一代 BC 中,这两种算法已被取消。 ②在多功能控制器 MC 中,这两种算法亦被取消了,故只有 24 种算法。 |