小白机械笔记
噪声的数字滤波一般方法
噪声的数字滤波一般方法 | ||
方 法 | 公 式 | 注 意 事 项 |
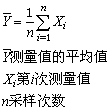
算术平均值法 |
| 如测量次数太少 ,效果不显著(特别对脉冲性噪音);但测量次数多,测量点又很多时就费时间; 测量次数多少合适 ,要视生产实际情况而定 |
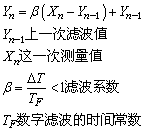
系数滤波法 ( 一次近似) |
| 会造成相位滞后 ,滞后的大小与 β 值有关 , 要在线寻求 β 的最优值 , D T 为采样周期 ,是已知的,当周期性的噪音减至最弱或全部消除时,即为当时的 TF |
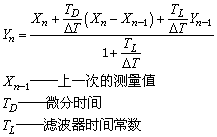
一阶惯性 滤波器 |
|
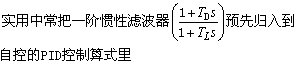
|
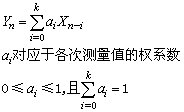
加权平均法 |
| 适用于系统纯滞后较大 ,采样周期较短的对象; 它是对在不同相对采样时间得到的采样值给以不同的权系数 |
中位值法 | 若 X1 < X2 < X3 则 Y = X2 | 对流量参数这样快速的过程不宜采用 ; 对去除脉冲性的噪音 ,此方法比较有效 |
对某被测参数,连续采三次以上的值,取其不大不小的值——中位值,作该参数这一次的测量值 | ||