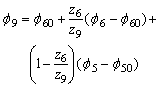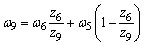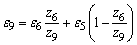小白机械笔记
差动式带、链-连杆组合机构
|
差动式带、链-连杆组合机构 |
||||
|
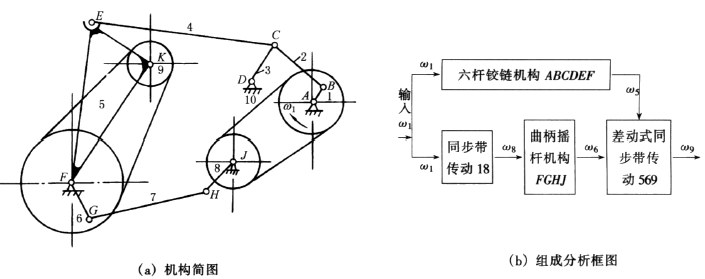
下图a所示为剑杆织机中应用的差动式同步带-连杆组合机构。下表列出了这种组合机构中各构件间的运动关系。 |
||||
|
差动式同步带-连杆组合机构 |
||||
|
差动式同步带-连杆组合机构中各构件间的运动关系 |
||||
|
构件 |
主动带轮1 (曲柄AB) |
摇杆5 |
同步带轮6 (摇杆FG ) |
输出带轮9 |
|
位置角及起始位置角 |
位置角f1起始位置角f10 |
位置角f5及起始位置角f50按六杆机构ABCDEF 求得 |
位置角f6及起始位置角f60按同步带传动18及曲柄摇杆机构FGHJ 求得 |
式中 z6、z9—— 轮6和9的齿数 |
|
角速度 |
ω1=常数 |
|
|
按差动机构569求得
|
|
角加速度 |
ε1=0 |
|
|
|