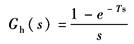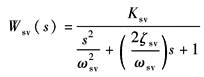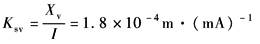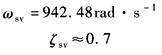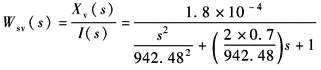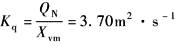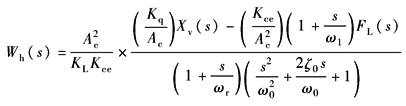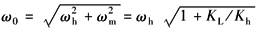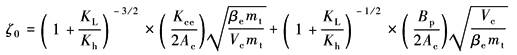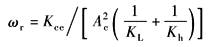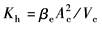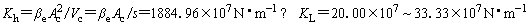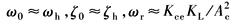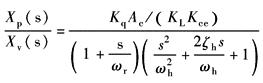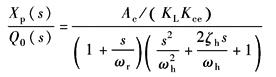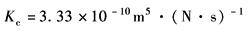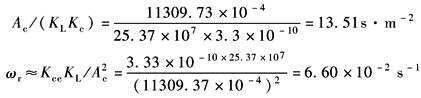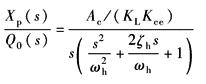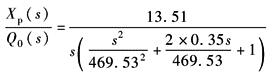小白机械笔记
APC系统的数学模型
|
APC系统的数学模型 |
||
|
项目 |
内容 |
|
|
方 块 图 |
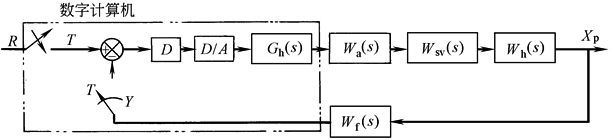
由于APC系统采用工业控制数字计算机或数字控制器,因此它是一个离散控制系统,方块图如下:
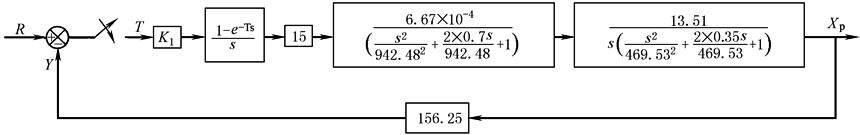
图中 Xp——压下缸活塞位移,被控制量 R——AGC控制器发出的指令。当对APC系统进行测试时,R为阶跃或正弦试验信号,因此须通过采样器将其离散化
离散的数字信号传递给CPU Y——由检测环节输出的位置反馈信号。信号的型式取决于传感器类型 D——工业控制计算机或数字控制器。可令D=K1,K1——增益调整系数 D/A——数模转换器,它把离散数字信号转换成离散模拟信号。其转换精度取决于位数大小。由于D/A和A/D只影响转换精度而不会影响系统的基本性能,所以方块图中可以省略 |
|
|
各 环 节 传 递 函 数 |
零阶保持器 |
由于零阶保持器简单,相位滞后小,一般都采用零阶保持器,其传递函数Gh(s)把离散的模拟信号近似恢复成连续的模拟信号
|
|
位移传感器及其二次仪表 |
由于压下系统中均需选用高精度、高响应的位置传感器及其配套二次仪表,因此:
Wf(s)——位移传感器及其二次仪表传递函数 对于LVDT或电感式位移传感器及其二次仪表,它是以电压输出的连续模拟信号,须经采样器变成离散模拟信号,再经A/D转换成离散数字信号。对于磁尺及其检测器(二次仪表),它输出的是脉冲宽度为微米级的脉冲,需经高速计数器计数。对于磁致伸缩式位移传感器,它有模拟式和数字式两种可供选择,数字式中又有SSI和CANBUS两种接口板 Kf——检测环节增益,本例中Kf=156.25V·m-1 |
|
|
放大器 |
考虑到伺服放大器频宽比伺服阀高得多,于是:
Wa(s)——伺服放大器传递函数 Ki——放大器(PID)的比例增益,Ki=4~100mA·V-1可调 调定Ki=15mA·V-1 |
|
|
伺服阀 |
Wsv(s)——伺服阀的传递函数 Ksv——伺服阀的增益,以电流IN为输入、以主阀芯位移Xv为输出时
ωsv——伺服阀的频宽,rad·s-1 ζsv——伺服阀的阻尼系数 根据伺服阀频宽特性可知
伺服阀的流量增益 以流量为输出时,伺服阀的总增益K'sv=KsvKq=6.67×10⁻⁴m3·(s·mA)-1 |
|
|
动力元件 |
Wh(s)——动力元件,即压下缸及其负载的传递函数 严格地讲,APC系统动力元件属于多自由度动态系统。由于轧件的变形抗力系数,KL=K(K为轧机自然刚度),作为工程分析,可将其看做是单自由动态系统。并可直接引用表阀控动力元件与负载特性的匹配及表三通阀控制不对称缸的动态特性中的分析结论,直接写出带有弹性负载KL时的传递函数
式中
ω0——综合谐振频率,rad·s-1
ζ0——阻尼系数
ωr——综合刚度引起的转折频率,rad·s-1
Kh——液压弹簧刚度,N·m-1 KL——弹性负载刚度,N·m-1 由于
则以Xv为输入,以Xp为输出时,传递函数为
而以Q0为输入,以Xp为输出时的传递函数为
压下缸内泄漏极其微小,于是Kce=Kc,阀在工作点处的流量-压力系数Kc可从其静态特性中估计出来
取KL=25.37×10⁷N·m-1,则
因ωr=ωh,故可将
APC系统动力元件属于多自由度动态系统。由于轧件的变形抗力系数KL=K(K为轧机自然刚度),APC系统工作时,伺服阀不可能在零位,总是在零位附近调节,一旦偏离零位,则阻尼便迅速增大,可取ζh=0.3~0.35。于是
|
|
|
最 终 方 块 图 |
综上可得以AGC指令R为输入,以Xp为输出的APC系统闭环状态方块图:
|
|